
 openelab.de
 openelab.com






























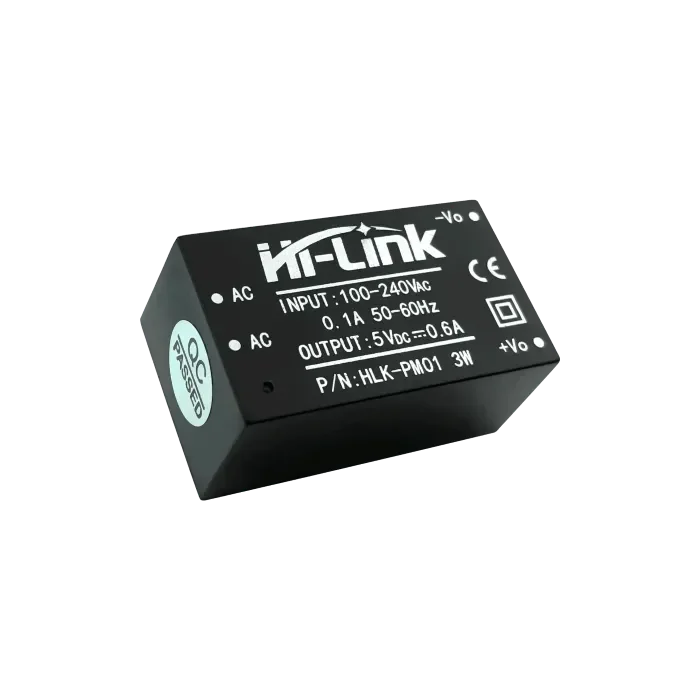









Skaffa delarna till SO-101
Installera LeRobot
pip install -e ".[feetech]"
|
Steg-för-steg-anvisningar för montering
| Ledarmens axel | Motor | Utväxling |
| Bas / axelrotation | 1 | 1 / 191 |
| Axellyft | 2 | 1 / 345 |
| Armbågens böjning | 3 | 1 / 191 |
| Handledens böjning | 4 | 1 / 147 |
| Handledens rotation | 5 | 1 / 147 |
| Gripdon | 6 | 1 / 147 |
Rengör delar till SO-101
Montera led 1
-
Sätt i den första motorn i basen.
-
Fäst motorn med fyra M2x6 mm-skruvar (de minsta skruvarna): två uppifrån och två underifrån.
-
Skjut den första motorhållaren över motorn och fäst den med två M2x6 mm-skruvar (en på varje sida).
-
Montera båda motorhornen och fäst det övre hornet med en M3x6 mm-skruv.
-
Montera axeldelen.
-
Fäst axeldelen med fyra M3x6 mm-skruvar på ovansidan och fyra M3x6 mm-skruvar på undersidan.
-
Montera axelns motorhållare.
Montera led 2
-
Skjut ned den andra motorn på plats uppifrån.
-
Fäst den andra motorn med fyra M2x6 mm-skruvar.
-
Montera båda motorhornen på motor 2 och fäst det övre hornet med en M3x6 mm-skruv.
-
Fäst överarmen med fyra M3x6 mm-skruvar på varje sida.
Montera led 3
-
Sätt i motor 3 och fäst den med fyra M2x6 mm-skruvar.
-
Montera båda motorhornen på motor 3 och fäst det ena med en M3x6 mm-hornskruv.
-
Fäst underarmen på motor 3 med fyra M3x6 mm-skruvar på varje sida.
Montera led 4
-
Skjut motorhållare 4 på plats.
-
Sätt i motor 4.
-
Fäst motor 4 med fyra M2x6 mm-skruvar, montera sedan dess motorhorn och fäst ett av dem med en M3x6 mm-hornskruv.
Montera led 5
-
Sätt i motor 5 i handledshållaren och fäst den med två M2x6mm-skruvar framtill.
-
Montera ett enda motorhorn på handledsmotorn och fäst det med en M3x6mm-hornskruv.
-
Fäst handleden vid motor 4 med fyra M3x6mm-skruvar på varje sida.
Montera gripdon/handtag
Följare
-
Montera gripdonet på motor 5 genom att fästa det vid handledsmotorns horn med fyra M3x6mm-skruvar.
-
Sätt i gripmotorn och fäst den med två M2x6mm-skruvar på varje sida.
-
Montera motorhornen och fäst ett av dem med en M3x6mm-hornskruv.
-
Montera gripklon och fäst den med fyra M3x6mm-skruvar på varje sida.
Ledararm
-
Montera ledarens hållare på handleden och fäst den med fyra M3x6mm-skruvar.
-
Fäst handtaget på motor 5 med en M2x6mm-skruv.
-
Sätt i gripmotorn och fäst den med två M2x6mm-skruvar på varje sida. Montera ett motorhorn och fäst det med en M3x6mm-hornskruv.
-
Fäst följarens avtryckare med fyra M3x6mm-skruvar.
Konfigurera motorerna i SO-101
Lokalisera USB-portarna som motsvarar varje arm
lerobot-find-port
|
Mac
| Söker efter alla tillgängliga portar för MotorBus.
['/dev/tty.usbmodem575E0032081', '/dev/tty.usbmodem575E0031751']
Koppla bort USB-kabeln från din MotorsBus och tryck på Enter när du är klar.
[...Disconnect corresponding leader or follower arm and press Enter...]
Den här MotorsBus-bussens port är /dev/tty.usbmodem575E0032081
Anslut USB-kabeln igen.
|
Linux
|
sudo chmod 666 /dev/ttyACM0 sudo chmod 666 /dev/ttyACM1 |
| Söker efter alla tillgängliga portar för MotorBus. ['/dev/ttyACM0', '/dev/ttyACM1'] Koppla bort USB-kabeln från din MotorsBus och tryck på Enter när du är klar. |
Tilldela motorernas ID:n och ställ in deras baudhastigheter
Följare
|
lerobot-setup-motors \ |
| from lerobot.robots.so101_follower import SO101Follower, SO101FollowerConfig config = SO101FollowerConfig( port="/dev/tty.usbmodem585A0076841", id="my_awesome_follower_arm", ) follower = SO101Follower(config) follower.setup_motors() |
Anslut styrenheten endast till motorn 'gripper' och tryck på Enter.
|
-
Strömförsörjning
-
USB-kabel mellan datorn och styrenheten
-
3-stiftskabel från styrenheten till motorn
Motorns 'gripper'-id har ställts in på 6
|
Anslut styrenheten endast till motorn 'wrist_roll' och tryck på Enter.
|
Ledararm
| lerobot-setup-motors \ --teleop.type=so101_leader \ --teleop.port=/dev/tty.usbmodem575E0031751 # <- klistra in porten som hittades i föregående steg här |
| from lerobot.teleoperators.so101_leader import SO101Leader, SO101LeaderConfig config = SO101LeaderConfig( port="/dev/tty.usbmodem585A0076841", id="my_awesome_leader_arm", ) leader = SO101Leader(config) leader.setup_motors() |
Kalibrera din robot
Följare
| lerobot-calibrate \ --robot.type=so101_follower \ --robot.port=/dev/tty.usbmodem58760431551 \ # <- Robotens port --robot.id=my_awesome_follower_arm # <- Ge roboten ett unikt namn |
| from lerobot.robots.so101_follower import SO101FollowerConfig, SO101Follower config = SO101FollowerConfig( port="/dev/tty.usbmodem585A0076891", id="my_awesome_follower_arm", ) follower = SO101Follower(config) follower.connect(calibrate=False) follower.calibrate() follower.disconnect() |
Ledararm
| lerobot-calibrate \ --teleop.type=so101_leader \ --teleop.port=/dev/tty.usbmodem58760431551 \ # <- Robotens port --teleop.id=my_awesome_leader_arm # <- Ge roboten ett unikt namn |
| from lerobot.teleoperators.so101_leader import SO101LeaderConfig, SO101Leader config = SO101LeaderConfig( port="/dev/tty.usbmodem58760431551", id="my_awesome_leader_arm", ) leader = SO101Leader(config) leader.connect(calibrate=False) leader.calibrate() leader.disconnect() |
Vanliga frågor
1. Vad används SO-101 främst till?
SO-101 används främst som en prisvärd robotarmsplattform för att lära sig, bygga och experimentera med rörelsestyrning, fjärrstyrning och arbetsflöden inom robotteknik. Den är särskilt användbar för användare som utforskar LeRobot-baserade projekt.
2. Behöver jag en 3D-skrivare för att bygga SO-101?
Inte nödvändigtvis. Projektet innehåller 3D-printade delar, så du behöver antingen tillgång till en 3D-skrivare eller få delarna utskrivna åt dig. Om det här är ditt första bygge kan det vara enklare att skaffa färdigutskrivna delar.
3. Varför måste jag konfigurera varje motor en i taget?
Varje motor måste tilldelas rätt ID och kommunikationsinställningar så att systemet kan identifiera varje led korrekt. Om du konfigurerar dem en i taget undviker du konflikter och säkerställer att ledar- och följararmarna reagerar korrekt.
4. Vad ska jag göra om motorinstallationen misslyckas?
Kontrollera först strömanslutningen, USB-kabeln, styrenheten och motorkabeln med tre stift. Kontrollera också att endast den avsedda motorn är ansluten under installationen och att inga motorer oavsiktligt seriekopplas under konfigurationssteget.
5. Varför är kalibrering viktig efter montering?
Kalibrering är viktig eftersom den anpassar de fysiska ledpositionerna till programvarans uppfattning av roboten. Utan korrekt kalibrering kanske ledar- och följararmarna inte överensstämmer korrekt, vilket kan minska precisionen i styrningen och påverka senare resultat vid träning eller fjärrstyrning.


