
 openelab.de
 openelab.com








































reBot Arm-robotik workshopserie · Session 2
Fra kinematik til bevægelse — på en rigtig robotarm.
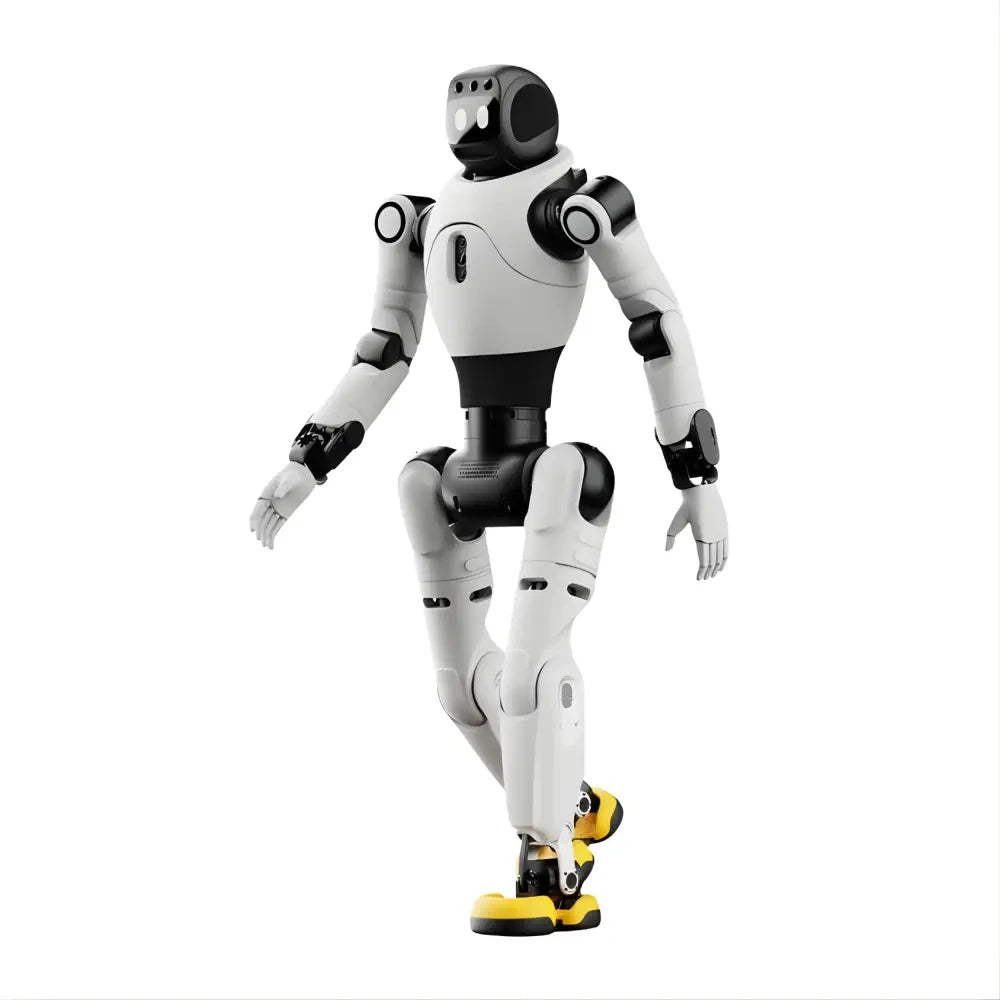
Session 2 i reBot Arm-robotikworkshoppen fokuserer mere indgående på selve robotbevægelsen. Med udgangspunkt i vores tidligere praktiske workshop om fysisk AI, LeRobot, robotlæring og implementering udforsker denne session den kinematik, der muliggør robotbevægelse.
Vi forbinder koordinatsystemer og led med fremadrettet og omvendt kinematik og bruger derefter Pinocchio til robotmodellering og MeshCat til visualisering af bevægelser, før vi bringer arbejdsgangen tilbage til den fysiske reBot Arm.
Hver session kan gennemføres uafhængigt. Du behøver ikke have deltaget i session 1 for at deltage; målet er en praktisk vej fra grundlæggende koncepter til simulering og fysisk hardware, med plads til spørgsmål og teknisk udveksling.

Begivenhedsoplysninger


Hvad vi skal udforske
Vi vil bevæge os trin for trin fra grundlæggende kinematik til modellering, visualisering og test af en rigtig reBot Arm:
Koordinatsystemer og led
Læg grundlaget for at beskrive en robots positur og bevægelse ved at forstå koordinatsystemer, led og hvordan de hænger sammen i en robotarm.
Fremadgående kinematik
Spor, hvordan ledværdier bestemmer robottens positur, og omdan en kinematisk kæde til en konkret sluteffektors position og orientering.
Invers kinematik
Arbejd baglæns fra en målstilling til den ledkonfiguration, der kræves for at nå den, og se, hvor praktiske begrænsninger for robotstyring opstår.
Pinocchio-robotmodellering
Brug open source-biblioteket Pinocchio til at repræsentere robotmodellen og beregne kinematik i en praktisk Python-arbejdsgang.
→MeshCat-visualisering
Visualisér robotmodellen og bevægelsen i MeshCat, så de kinematiske resultater kan inspiceres, før man går videre til fysisk hardware.
Test af den virkelige reBot Arm
Tag den modellerede og visualiserede bevægelse tilbage til reBot Arm, og forbind softwarearbejdsgangen med reel robotadfærd og test.
Vigtigst af alt handler denne workshop om udveksling. Vi vil gerne høre dine tanker, dine spørgsmål, dine brugsscenarier og din ærlige feedback.
Workshoppens forløb: Fra kinematik til bevægelse
En firetimers praktisk gennemgang fra grundlæggende kinematik til robotmodellering, visualisering og fysisk hardware. Vi opbygger først de teoretiske koncepter, implementerer dem med open source-værktøjer i Python og forbinder derefter arbejdsgangen med reBot Arm.

Grundlæggende kinematik → Direkte / invers kinematik → Pinocchio → MeshCat → Fysisk reBot-arm
-
01
Grundlæggende kinematik
Start med koordinatsystemer, led og de grundlæggende idéer bag fremadgående og omvendt kinematik.
-
02
Model med Pinocchio
Repræsentér reBot Arm i Pinocchio og brug en Python-workflow til at beregne og inspicere robotkinematik.
-
03
Visualisér med MeshCat
Brug MeshCat til visuelt at inspicere robotmodellen og bevægelsen, før du implementerer workflowet på fysisk hardware.
-
04
Test på reBot Arm
Før den modellerede og visualiserede bevægelse tilbage til den virkelige reBot Arm, og sammenlign softwarens resultater med robotten fysiske adfærd.
Hvem skal være med?
Denne workshop er til personer, der ønsker at forstå, hvordan robotkinematik bevæger sig fra teori til Python, visualisering og fysisk hardware. Avanceret ekspertise inden for robotteknologi er ikke nødvendig.
Robotik-ingeniører og -udviklere
Python-udviklere, der udforsker robotteknologi
Brugere af open source-robotsoftware
Studerende, der lærer om robotteknologi og robotstyring
Forskere, der arbejder med robotkinematik og bevægelse
Makers, der bygger robotikprojekter med åbne værktøjer
Udviklere interesserede i robotkinematik og -styring
reBot Arm-robotikワークショップserie
Tidligere sessioner & opsummeringer
Session 1 — Fysisk AI og robotlæring. Udforskede den end-to-end robotlærings-workflow på reBot Arm: teleoperation, dataindsamling, LeRobot, SenseCraft, træning og udrulning.
Aktuel · Session 2 — Fra kinematik til bevægelse. Fokuserer på, hvordan robotten bevæger sig: koordinatsystemer, direkte og invers kinematik, Pinocchio, MeshCat og test på fysisk hardware. Hver session kan gennemføres uafhængigt.

Rebot Meetup Flashback
En videoopsamling fra juli-meetuppet i München, med reBot Arm-demoer, open-source robotteknologi, legemliggjort AI og teknisk videndeling blandt udviklere.
Se video
Opsamling på workshop om fysisk AI: Praktisk arbejde med reBot Arm i München
Opsamling fra OpenELAB × Seeed Studio Robotics Builders Meetup: Fra LeRobot og SenseCraft til udrulning i den virkelige verden
Se opsamlingNo recaps match the selected filters.
Praktiske robotik-workshops i Tyskland, co-hostet af OpenELAB × Seeed Studio
OpenELAB er den tyske byvært i Seeed Studios globale partnerskabsprogram for workshops om fysisk AI. OpenELAB støtter det lokale maker-miljø gennem praktiske teknologieworkshops, mens partnerskabet bringer Edge AI og robotteknologi til flere udviklere i hele Europa.
Udforsk. Byg. Del.

Inden du ansøger
Er dette et formelt produktforedrag?
Skal jeg have erfaring med avanceret robotteknologi?
Er min plads bekræftet efter ansøgning?
Hvor ligger workshoppen præcis?
Hvad er formatet?
Hvem arrangerer workshoppen?
Hvad vil workshoppen fokusere på?
OMTRENT 20 UDVALGTE DELTAGERE
Ansøg om at blive en del af From Kinematics to Motion.
Del din baggrund og hvad du ønsker at udforske inden for robotkinematik, Python, simulering eller robotstyring, så vi kan skabe en nyttig teknisk udveksling blandt deltagerne.
Ansøg om at blive medlem Indsendelse af formularen garanterer ikke en plads. Udvalgte deltagere modtager de endelige oplysninger om arrangementet via e-mail.


