openelab.de
 openelab.com




































Orbbec-guide til kundecases
Twinny NarGo bruger Orbbec Gemini 335 til navigation af AMR'er inden for logistik og ordreplukning
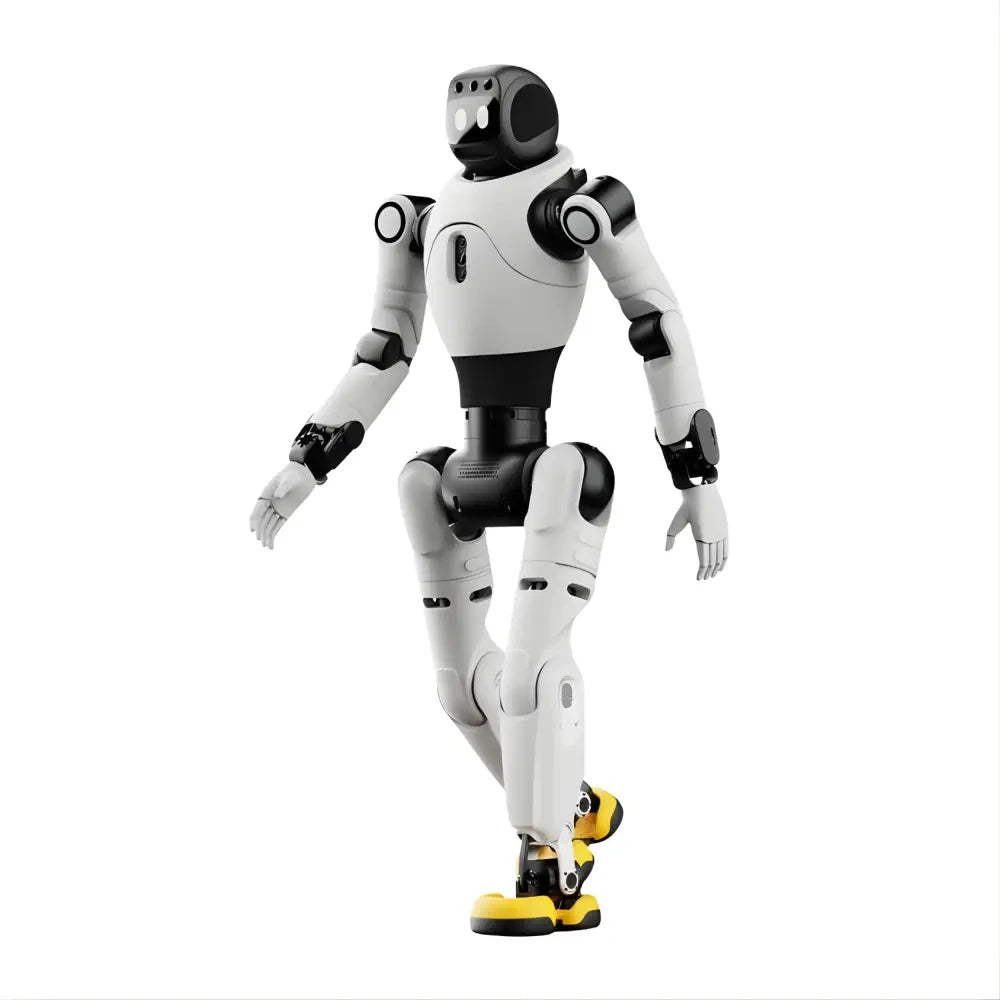
Twinny NarGo er en AMR-case inden for logistik med en meget tydelig lektie om hardware: Registrering kun forfra er ikke tilstrækkeligt for en robot, der arbejder omkring mennesker og hylder. Casen oplyser, at hver NarGo-ordreplukningsrobot bruger to Orbbec Gemini 335-kameraer, ét foran og ét bagpå, for at skabe et 360-graders synsfelt.
Caseoversigt
| Element | Detaljer |
|---|---|
| Kunde / platform | Det koreanske firma inden for mobile robotter, Twinny, og ordreplukningsrobotten NarGo. |
| Anvendelse | Ordreplukning på lager, autonom navigation, WMS-understøttet drift og samarbejde med medarbejdere. |
| Kameraopsætning | To Gemini 335-kameraer monteret for og bag. |
| Casesignal | Artiklen rapporterer en reduktion i driftsomkostningerne til logistik på 64,4 %. |
Billeder fra casen


Hvorfor dybderegistrering forfra og bagfra er vigtig
Lagerrobotter bevæger sig ikke gennem tomme demokorridorer. De passerer hylder, vogne, medarbejdere, elevatorer, trin og lagerindretninger i stadig forandring. Et frontkamera hjælper med fremadrettet bevægelse, men bagudrettet registrering bliver vigtig ved docking, bakning, drejning og interaktion med medarbejdere.
Gemini 335 leverer dybdedata til lokalisering, ruteplanlægning, forhindringsundgåelse og objektgenkendelse. Casen nævner også WMS-synlighed og koordinering af flere robotter, hvilket betyder, at kameradataene bliver en del af et større kontrolsystem til logistik.
Vigtige integrationspointer for AMR'er på lageret
| Behov | Kamerabidrag | Valideringspunkt |
|---|---|---|
| 360-graders opmærksomhed | Kameraer foran og bagpå reducerer blinde vinkler. | Test vending, bakning, docking og passage af medarbejdere. |
| Gangnavigation | Dybdedata hjælper robotten med at forstå hylder og forhindringer. | Kør test i smalle gange med skiftende varer. |
| Samarbejde med medarbejdere | Rumlig opfattelse understøtter sikrere arbejde i fælles områder. | Mål adfærd nær personer og stopafstand. |
| WMS-drift | Robotternes opfattelse skal forbindes med ordrer og opgavelogik. | Valider tidsstempel, robotplacering, opgavestatus og trafik for flere robotter. |
Relaterede Orbbec-produktveje
Brug casemodellen som teknisk reference, og sammenlign derefter de tilgængelige kameramuligheder med dine krav til arbejdsafstand, lys, interface, montering, synkronisering og SDK.
Orbbec Gemini 335
Kompakt retning inden for Gemini 330-serien til logistikrobotter, forhindringsundgåelse og stereodybdeprototyper til inden- og udendørs brug.
Orbbec Gemini 335L
Stereoretning med længere basislinje til interaktion i klassestørrelse, sporing af mennesker i smarte byer og bredere navigationsfelter.
Orbbec Gemini 336L
Retning inden for Gemini 330-serien med længere basislinje til bredere navigationszoner for robotter, personstrømme og AMR-opfattelse.
Hvad skal valideres, før et lignende system bygges?
- Test med to kameraer i de faktiske positioner foran og bagpå.
- Kør ruter med vogne, paller, mennesker og midlertidige forhindringer.
- Bekræft WMS-arbejdsgangen, ikke kun demonstrationen af robotternes autonomi.
- Mål plukketid, ventetid, nærved-hændelser og operatørindgreb.
- Valider dybdekvaliteten i elevatorer, på ramper og i lagerområder med reflekterende overflader.
Ofte stillede spørgsmål
Hvilket kamera bruger Twinny NarGo?
Casen angiver, at hver NarGo-robot bruger to Orbbec Gemini 335-dybdekameraer.
Hvorfor to kameraer?
Et kameraarrangement foran og bagpå forbedrer 360-graders opfattelse til navigation, bakning, docking og samarbejde mellem medarbejdere og robotter.
Hvor kan jeg se Gemini 335-produktet?
Orbbec Gemini 335 er den direkte produktvej til OpenELAB.
Hvad henviser tallet 64,4 % til?
Casen rapporterer en reduktion i logistikkens driftsomkostninger på 64,4 %, hvilket bør forstås som et resultat fra casen og ikke som en universel garanti.
Hvad bør lagerteams teste først?
Gangnavigation, menneskelig interaktion, blinde vinkler foran og bagpå, WMS-integration og koordinering af flere robotter bør testes tidligt.